
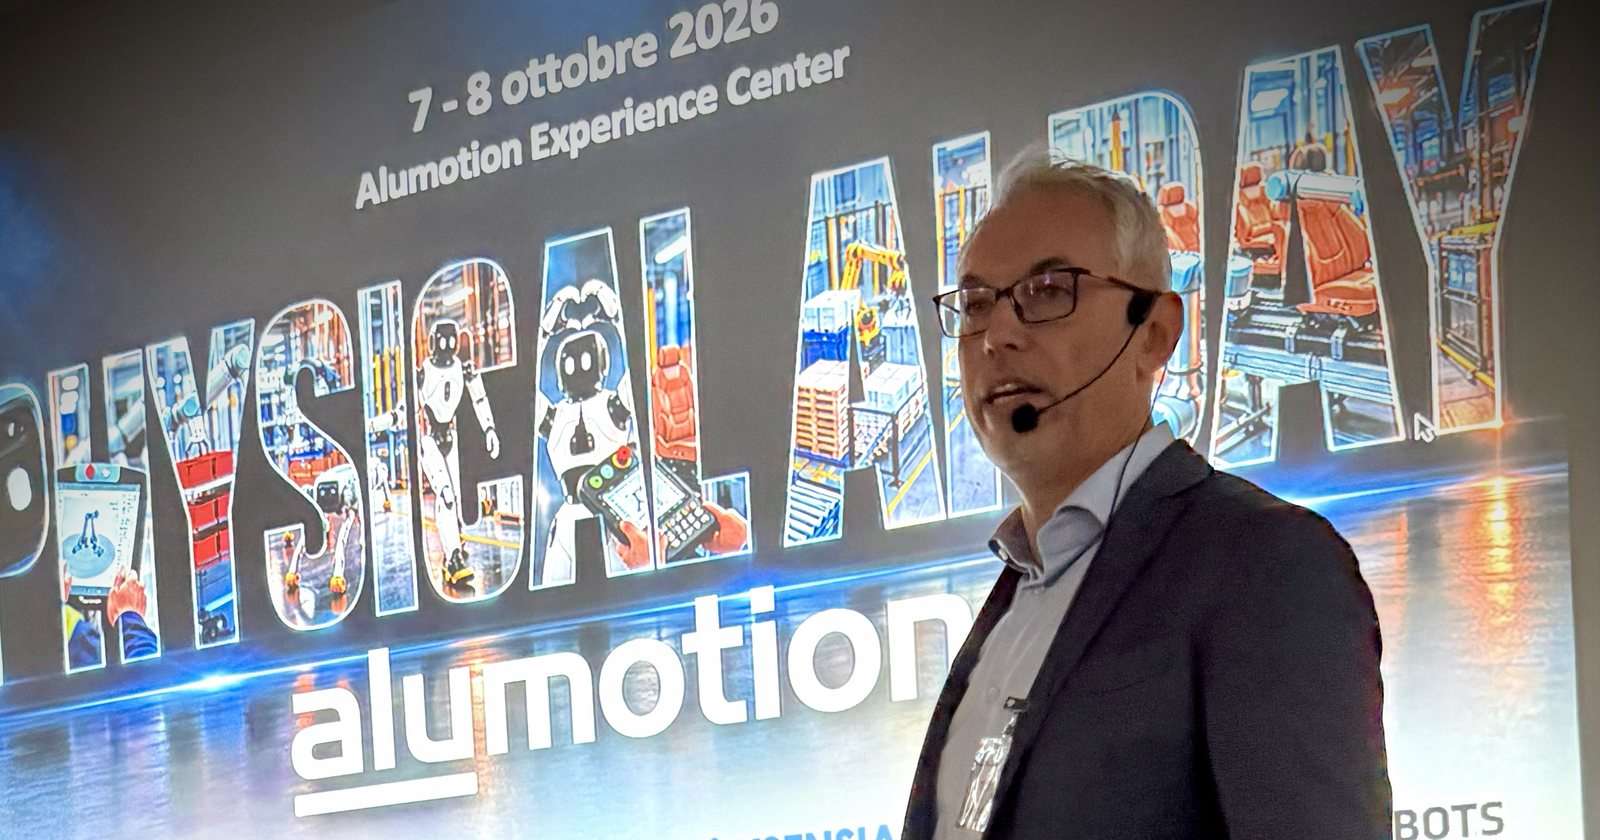
● Dal Physical AI Day 2026
7 e 8 ottobre, Experience Center Alumotion, Cernusco sul Naviglio
Due giornate andate al completo, con la lista d’attesa aperta. Questo articolo raccoglie quello che è emerso sul palco e nella tavola rotonda: le frasi tra virgolette sono dei relatori, riprese dalla registrazione della giornata dell’8 ottobre.
La physical AI è l’intelligenza artificiale che lavora dentro un robot: il robot smette di andare a coordinate fisse e il pezzo lo cerca da solo. Al Physical AI Day, il 7 e l’8 ottobre nel nostro Experience Center di Cernusco sul Naviglio, abbiamo chiesto a SIR Humanoids, Asyril, Exsensia e Universal Robots cosa si può già mettere in un reparto e cosa no. Sotto trovi le loro risposte e le domande arrivate dalla sala.
Che cos’è la physical AI, in concreto?
Un robot tradizionale riceve delle coordinate: vai nel punto A, poi nel punto B, chiudi la pinza. Non decide niente. Un robot con la physical AI fa un lavoro diverso. Percepisce l’ambiente, capisce cosa sta guardando, decide un movimento e, se sbaglia, riceve un riscontro e corregge il tentativo successivo.
Fabio Facchinetti, CEO di Alumotion, è partito dagli strumenti che usiamo tutti. I modelli linguistici lavorano sul testo. I modelli visivi aggiungono le immagini. I modelli che agiscono, quelli che servono a un robot, devono tenere insieme visione, comprensione e movimento: «è come se fosse un ChatGPT alla terza», ha detto, perché le cose da fare sono tre e non una.
“
La physical AI sta portando un cambiamento radicale nel come si fa robotica.
Fabio Facchinetti · Alumotion · Physical AI Day 2026
Per riuscirci servono sensi. Sull’umanoide mostrato in apertura ci sono telecamere frontali che lavorano in coppia per stimare la profondità, una telecamera posteriore, un sensore tattile sulla testa e un LiDAR, lo stesso tipo di sensore che in auto misura la distanza dal veicolo davanti.
Da dove arriviamo: quattro passaggi
L’apertura della mattina è partita da qui.
- La cella tradizionale ha masse e velocità alte, quindi la cella va recintata: bisogna calcolare anche dove il robot potrebbe proiettare un pezzo. Programmarla non è alla portata di tutti.
- Il cobot ha un sensore in ogni giunto e un rapporto peso-potenza completamente diverso. Fabio l’ha paragonato alle moto: quanto è potente il motore rispetto al peso. Da qui le basi piccole e le barriere virtuali, impostate nel software o fatte con un laser scanner, al posto delle recinzioni. E un’interfaccia che si impara come un tablet.
- Poi è arrivato il cobot su base mobile: il braccio collaborativo montato su un veicolo autonomo che si sposta da una macchina all’altra.
- L’umanoide è l’ultimo arrivato, pensato per gli spazi costruiti a misura di persona.
Le celle recintate ci sono ancora, accanto ai cobot. Ogni passaggio ha solo allargato il numero di lavori che si possono automatizzare.
Perché i dati sono il collo di bottiglia?
Un modello linguistico ha imparato da decenni di testi pubblicati in rete. Per il lavoro in fabbrica quei dati non esistono: nessuno ha mai filmato milioni di volte un operatore che prende un pezzo da un cassone e lo carica su un tornio. Di video girati dentro un reparto, oggi, non ce ne sono quasi.
Le strade per crearli sono tre:
- la teleoperazione, in cui una persona guida il robot e il robot registra quello che succede;
- gli strumenti indossati da una persona, con telecamere che registrano il gesto mentre lavora;
- la simulazione, in cui si ricostruisce il reparto in virtuale e si generano migliaia di varianti dello stesso compito.
Sulla simulazione i numeri sono già grandi. NVIDIA ha descritto un flusso di lavoro che genera in circa 11 ore 780.000 traiettorie sintetiche, pari secondo la società a circa 6.500 ore di dimostrazioni fatte da una persona.
Il tuo reparto ha tolleranze ed eccezioni che nessun dato generico conosce. Il robot va addestrato o programmato lì, sul tuo processo.
Programmare o insegnare: quando conviene l’AI
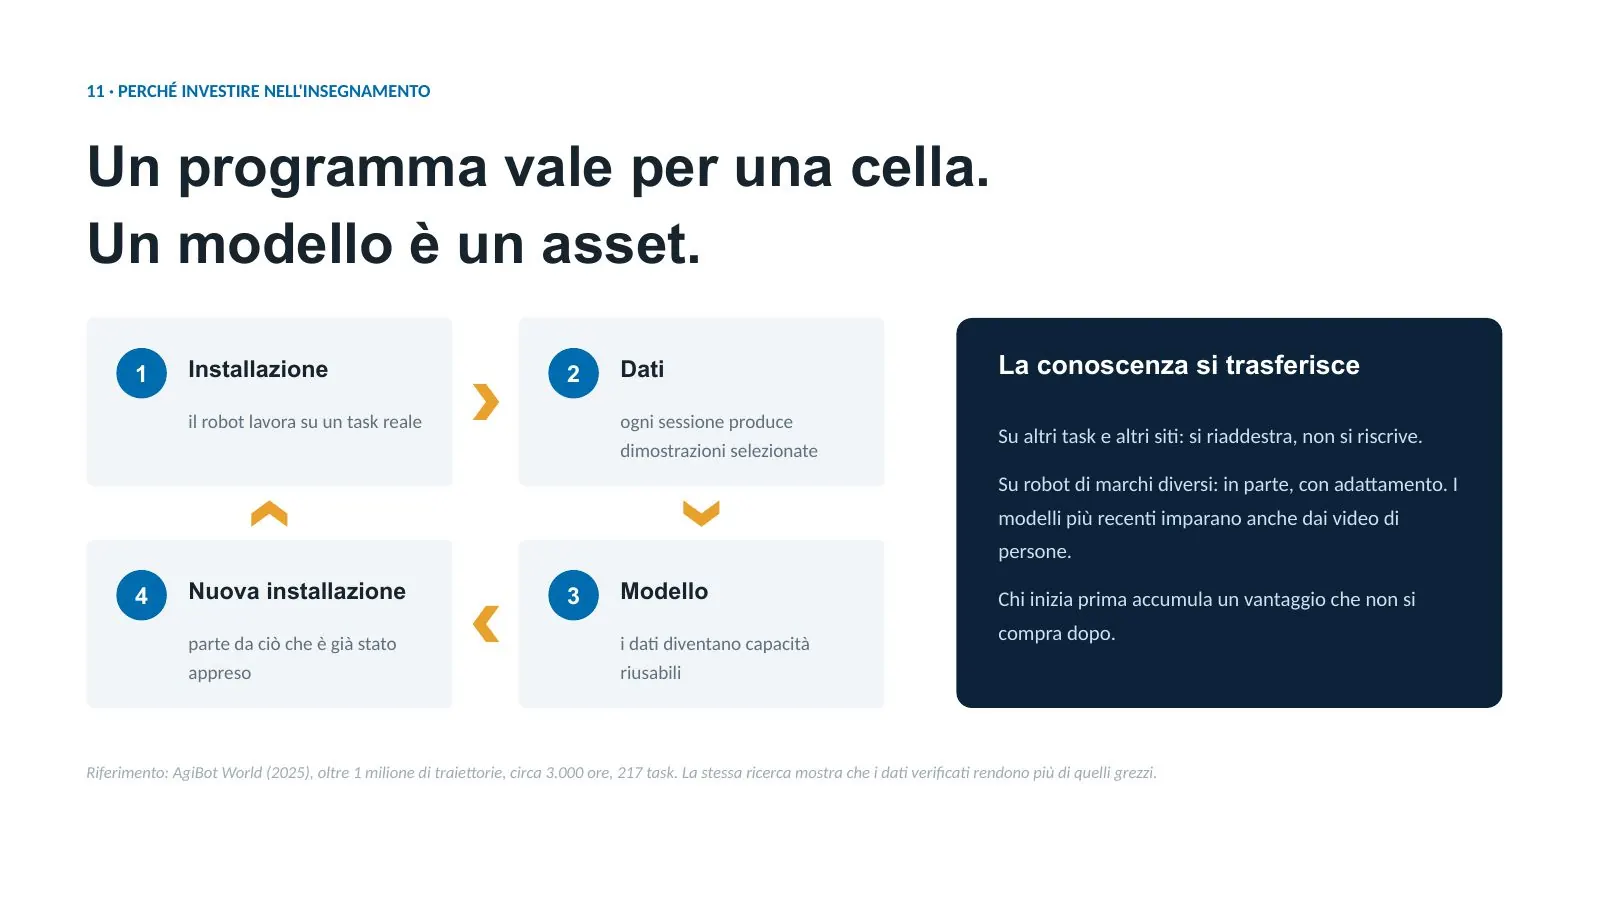
Tommaso Gualtieri di SIR Humanoids ha fatto il conto su un esempio semplice: prendere una bottiglia. Programmare la presa richiede circa un giorno. Insegnarla a un modello di AI, ha detto, richiede una cinquantina di ore di video, cioè circa cento ore di lavoro di una persona.
Sulla prima bottiglia vince il programma. Ma se la bottiglia cambia colore, si presenta coricata o arriva in una scatola diversa, il programma va riscritto, mentre il modello generalizza. E quello che ha imparato si può trasferire su altri robot e sulla generazione successiva. Per questo SIR lo presenta come un investimento di tempo: rende quando le varianti sono tante.
Cosa la physical AI non sa ancora fare
Sul palco nessuno ha nascosto questi quattro problemi:
- la qualità del dato: un modello addestrato con dimostrazioni fatte male impara a lavorare male;
- la generalizzazione: un modello che ha imparato un assemblaggio non sa, per questo, mettere il pezzo in cassetta e portarlo a magazzino;
- gli errori: quando un modello sbaglia, capire perché è molto più difficile che leggere un programma;
- la complessità: l’umanoide mostrato in sala ha 25 gradi di libertà senza contare le mani, mentre per prendere un oggetto in qualsiasi posizione bastano 6 motori.
Da qui la scelta che tutti i relatori hanno ripetuto, ciascuno con parole sue: l’AI dove serve, per esempio a riconoscere un pezzo diverso dal solito, e una logica deterministica dove una cosa deve succedere sempre allo stesso modo. È quello che si fa già oggi in produzione: visione e cobot dove il compito è stabile, AI dove i pezzi cambiano.
Se l’AI sbaglia, chi garantisce la sicurezza?
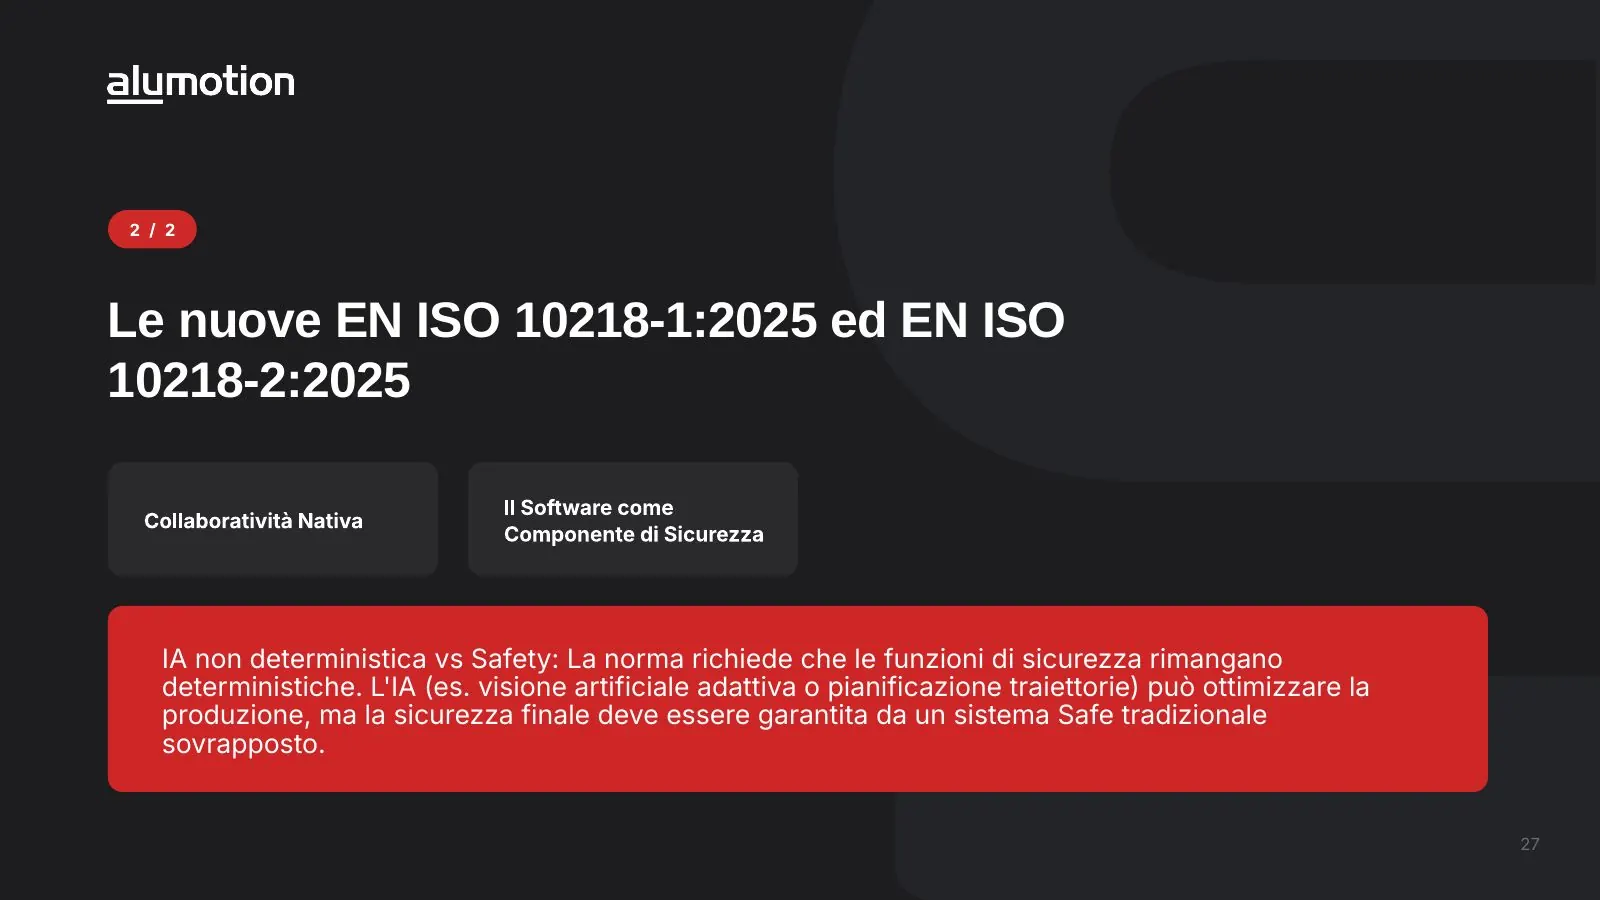
Un modello di AI ragiona per probabilità, e ogni tanto sbaglia. Una funzione di sicurezza non può permetterselo. In apertura Fabio è rimasto su questo punto più che su ogni altro.
“
L’AI è probabilistica, ma la sicurezza no.
Fabio Facchinetti · Alumotion · Physical AI Day 2026
Le norme dicono la stessa cosa. Quindici anni fa la norma sui robot collaborativi diceva quali principi rispettare ma non come farlo. Le nuove EN ISO 10218-1 e 10218-2, pubblicate nel 2025, entrano nel come, e trattano anche il software come parte della sicurezza. Una conseguenza pratica: il software di sicurezza del robot va tenuto aggiornato, e se non lo aggiorni la responsabilità è tua.
Dal 20 gennaio 2027 si applica anche il Regolamento Macchine (UE) 2023/1230, che porta dentro la sicurezza la protezione informatica. E stabilisce che chi modifica una macchina già in uso, anche solo nel software, in un modo che crea nuovi pericoli o aumenta i rischi, si prende gli obblighi del fabbricante. Ne abbiamo parlato nel dettaglio in questo articolo sul Regolamento Macchine e la NIS2.
Umanoide, cobot o robot tradizionale: come si sceglie?
Si parte dal tempo ciclo e dal peso del pezzo. Nella chiusura della mattina Fabio l’ha messa così:
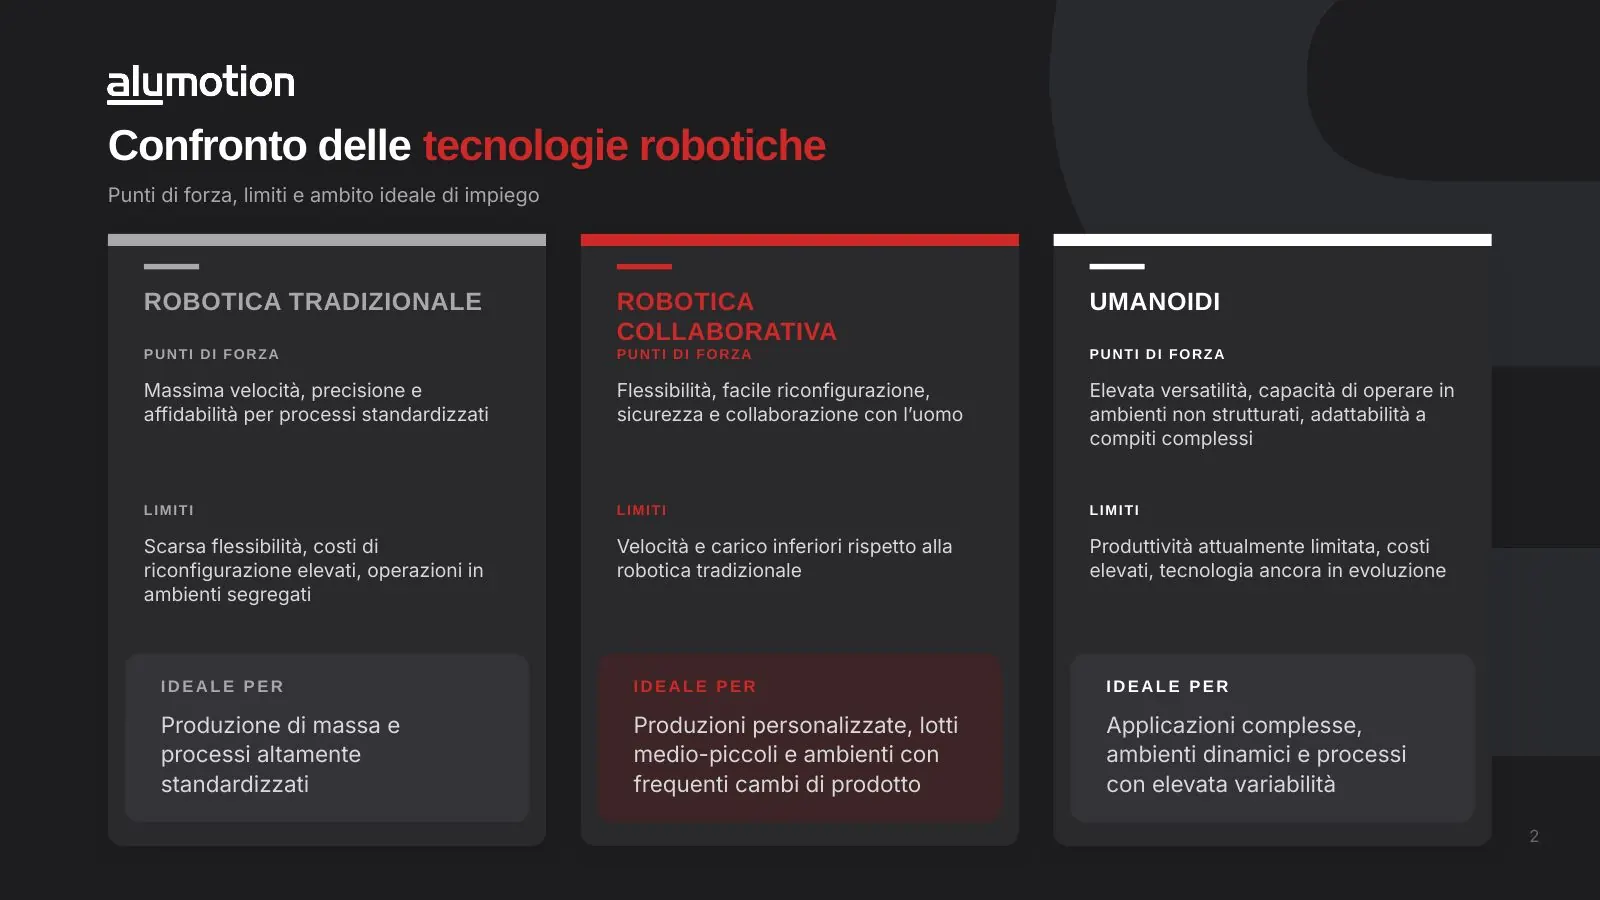
- cadenze alte, fino a un pezzo al secondo, su un processo sempre uguale: robotica tradizionale. Sotto i cinque secondi a pezzo il collaborativo fa fatica;
- lotti medio-piccoli e frequenti cambi di prodotto: robotica collaborativa, con carichi fino a 30 kg;
- ambienti molto variabili, lotti piccoli e produttività ancora bassa: lì entra in gioco l’umanoide, che oggi nei modelli più capaci porta 15 kg.
Per i carichi pesanti il discorso si chiude in fretta: per spostare una cassa da 150 kg serve un robot tradizionale. Fabio ha raccontato anche di un visitatore che chiedeva un umanoide capace di prendere dalla rinfusa un pezzo al secondo. La sua risposta è stata una domanda: quel ritmo lo tieni davvero tutto il giorno, o solo quando va tutto liscio?
Sul tempo ciclo l’esempio più chiaro è quello di un cliente che confeziona uova. Dopo una settimana di prova il cobot sembrava più lento dell’operatore, che sul singolo gesto era più rapido. Ma a fine turno produce di più chi tiene sempre lo stesso ritmo. Oggi quel cliente di cobot ne ha cinque, e lavorano da tredici anni.
“
Se sono 8 secondi, sono 8 secondi sempre.
Fabio Facchinetti · Alumotion · Physical AI Day 2026
Sugli umanoidi, a che punto siano davvero e dove abbiano senso, trovi un approfondimento in questo articolo sui robot umanoidi in fabbrica. Per la parte hardware che rende possibile la physical AI c’è questo articolo.
Serve davvero produrre migliaia di pezzi uguali per automatizzare?
No. In quei due giorni ce l’avete chiesto in tanti: molti pensano di poter automatizzare solo quando il cliente conferma migliaia di pezzi tutti uguali.
“
Si pensa ancora, come negli anni 60, che un investimento produttivo deve essere fatto solo per produttività di pezzi uguali.
Fabio Facchinetti · Alumotion · Physical AI Day 2026
Molte piccole e medie imprese lavorano ormai per campionature da 100 o 150 pezzi, con codici che cambiano più volte alla settimana. Gianluca Lentini di Exsensia ha portato il caso di un’azienda che con il loro sistema ha cambiato dieci prodotti in tre settimane.
Dove si ripaga un robot, oltre al costo della persona?
Partiamo da un dato che chi ha un’azienda conosce bene. Secondo il bollettino Excelsior di luglio 2026 di Unioncamere e Ministero del Lavoro, le imprese faticano a trovare il 42,6% delle persone che vogliono assumere, e per gli operai specializzati la quota sale al 57,3%. E capita spesso di incontrare titolari che le macchine, alla fine, le caricano loro.
Per questo la slide di SIR diceva: non sostituire, spostare. Il robot prende i compiti ripetitivi e usuranti, e le persone che hai vanno dove serve giudizio: controllo, regolazione, manutenzione, miglioramento del processo. È il modo di crescere senza aspettare che il mercato del lavoro ti mandi le persone che cerchi.
Poi c’è il conto economico, che di solito guarda solo al costo della persona. Fabio ci ha aggiunto quattro voci che nel conto mancano quasi sempre:
- la continuità: un robot che non si ferma per una pausa, un’assenza o un cambio turno, in aziende dove le assenze giornaliere arrivano anche al 15 o 20%;
- gli scarti: Fabio ha raccontato del titolare convinto di non farne, con la cesta degli scarti piena accanto alla macchina;
- i fermi macchina, che si riducono;
- la capacità degli impianti, cioè produrre di più con le macchine che hai già.
L’obiettivo, per Fabio, è produrre molto di più nella stessa area.
La divisione del lavoro che ne esce l’abbiamo scritta su una slide: i lavori ripetitivi alle macchine, le piccole campionature e i lavori di fino alle persone. Se vuoi farti un’idea dei numeri sul tuo caso, c’è il nostro calcolatore del ritorno dell’investimento.
Un giorno l’AI progetterà la cella da sola?
È la provocazione che Fabio ha lanciato alla tavola rotonda: arriveremo a caricare il disegno del pezzo su un sito e a farci progettare e programmare la cella? Nessun relatore ha risposto di sì. L’AI accelera, ma la messa a punto, l’esperienza sul campo e soprattutto la responsabilità restano in mano a qualcuno.
Un relatore ha raccontato di un cliente che ha dato a un chatbot i manuali degli azionamenti, ha modificato 77 parametri seguendo i suoi consigli e alla fine non sapeva più come tornare indietro. Gianluca Lentini l’ha messa in termini ancora più semplici: un’azienda che fa tutt’altro di mestiere non vuole prendersi la responsabilità di un sistema robotico.
«Se qualcosa non funziona, chi chiamate?»
Gianluca Lentini, Exsensia
C’è poi un lavoro che nessun modello fa al posto tuo: raccogliere i dati del processo. Fabio ha portato l’esempio di un tornio. Il cliente descrive l’operazione così: prendo il pezzo e lo metto nel mandrino. Solo guardando l’operatore al lavoro vengono fuori la soffiatura, i giri intermedi, gli appoggi, cioè tutti i passaggi che fa senza accorgersene. Per questo noi la raccolta dati la facciamo sul campo. Per ogni tipo di applicazione, dall’asservimento delle macchine alla saldatura, abbiamo uno standard con le domande che servono a progettare una cella corretta. Uno strumento ci segnala i dati che mancano o sono incompleti, ci aiuta a organizzarli e ci permette di simulare la cella prima di proporla.
“
In due giorni noi sappiamo se la vostra cella potrà essere fatta o non fatta.
Fabio Facchinetti · Alumotion · Physical AI Day 2026
Alla domanda dal pubblico sul perché un modello che riconosce una tazza non basti a farla prendere a un robot, la risposta è stata la presa. Capire se il pezzo è d’acciaio o di gomma, se scivola, quanto stringere: è ancora uno dei problemi più difficili della robotica, e lo risolvono l’hardware e il processo prima del modello.
Da dove si parte, se oggi in azienda non c’è nessun robot?
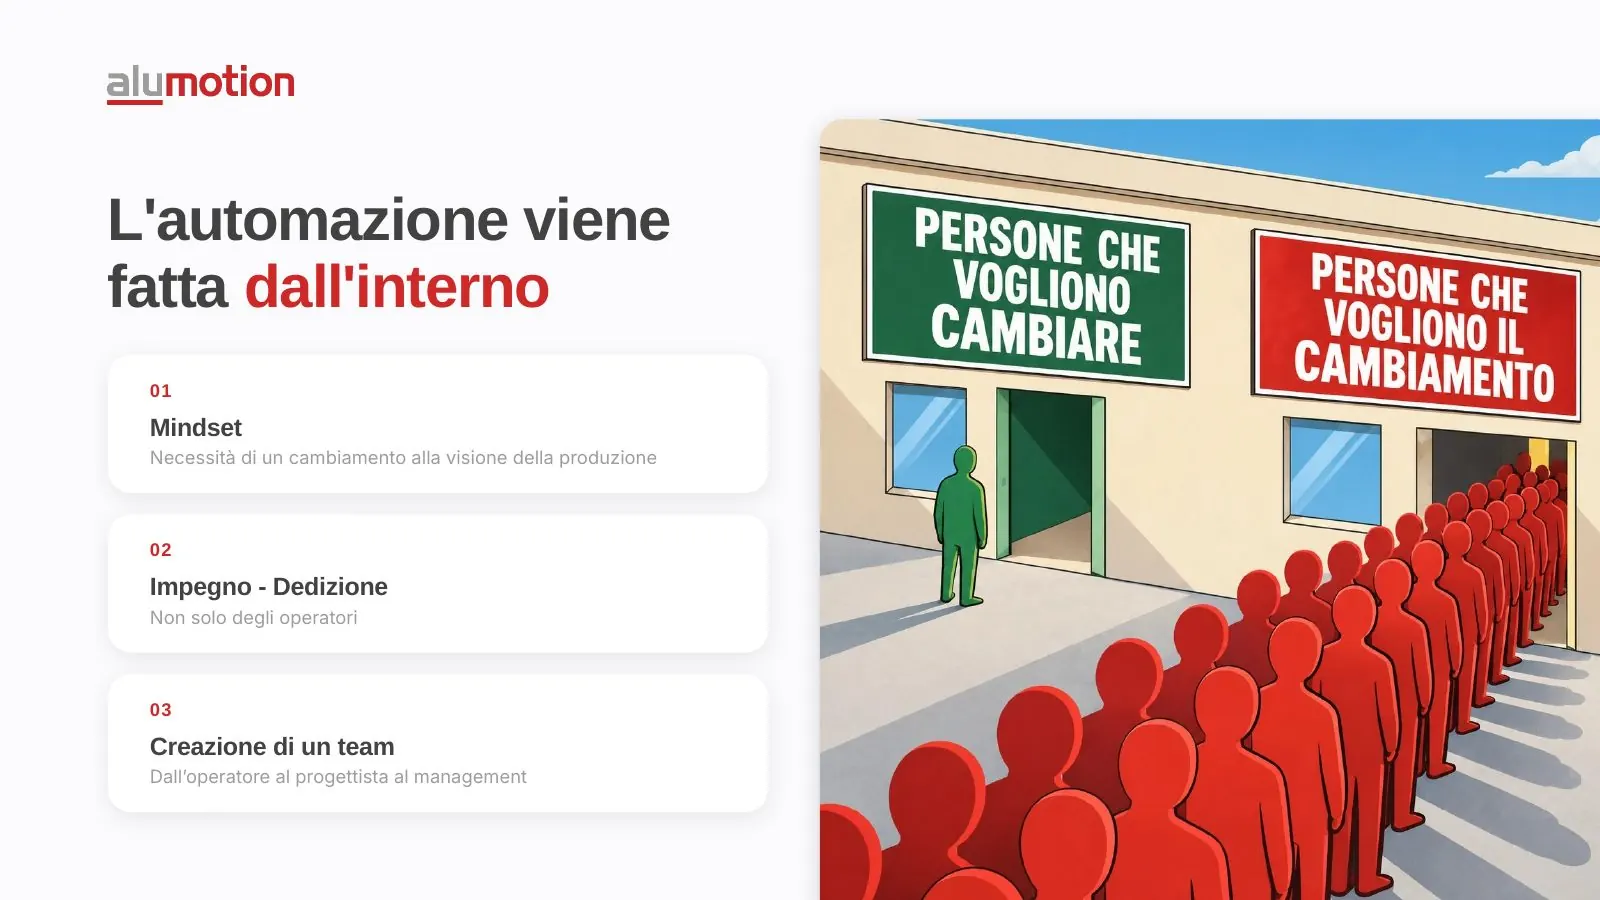
Da una persona, e poi da un gruppo. In quindici anni passati a visitare ogni settimana aziende come la tua, abbiamo capito che il passaggio alla robotica è prima di tutto un cambio di mentalità. Chi non ha mai avuto un robot lo sente come una cosa troppo complicata per sé, e rimanda.
L’automazione si fa da dentro: serve qualcuno in azienda che segua il primo robot, lo conosca e sappia rimetterlo in moto quando si ferma. Le competenze richieste sono alla portata di un tecnico interno. Manca quasi sempre il tempo: «non c’è mai tempo per l’innovazione in azienda», ha detto Fabio in sala. E poi serve allargare il giro, dall’operatore al progettista fino alla direzione. Un cliente partito nel 2019 con un robot oggi ne ha nove, e continua a formare il personale per allargare la conoscenza a più operatori possibile.
Qui entra il nostro mestiere. Siamo distributori, e in robotica il distributore non può limitarsi a tenere il magazzino: ogni pochi mesi esce qualcosa di nuovo. Il lavoro vero è capire quali applicazioni si possono fare sul tuo processo e scegliere l’integratore giusto per il tuo progetto, partendo da prodotti che conosciamo a fondo. Su Universal Robots, per esempio, siamo il distributore n.1 in Italia.
Con noi si comincia da una consulenza: ci dici quanti pezzi fai a settimana e quante persone ci lavorano, e ti diciamo se ha senso andare avanti, anche quando la risposta è no. Se sì, veniamo in azienda a vedere l’applicazione. Poi scegli la formula:
- compri prodotti e servizi da Alumotion e la cella te la costruisci tu;
- ti suggeriamo un integratore partner che ti consegna la soluzione completa;
- Alumotion e l’integratore lavorano insieme sulla tua soluzione.
Nel percorso guardiamo anche se la soluzione rientra nelle agevolazioni, come l’iperammortamento 2026. Non siamo consulenti fiscali: la verifica finale resta del tuo commercialista.
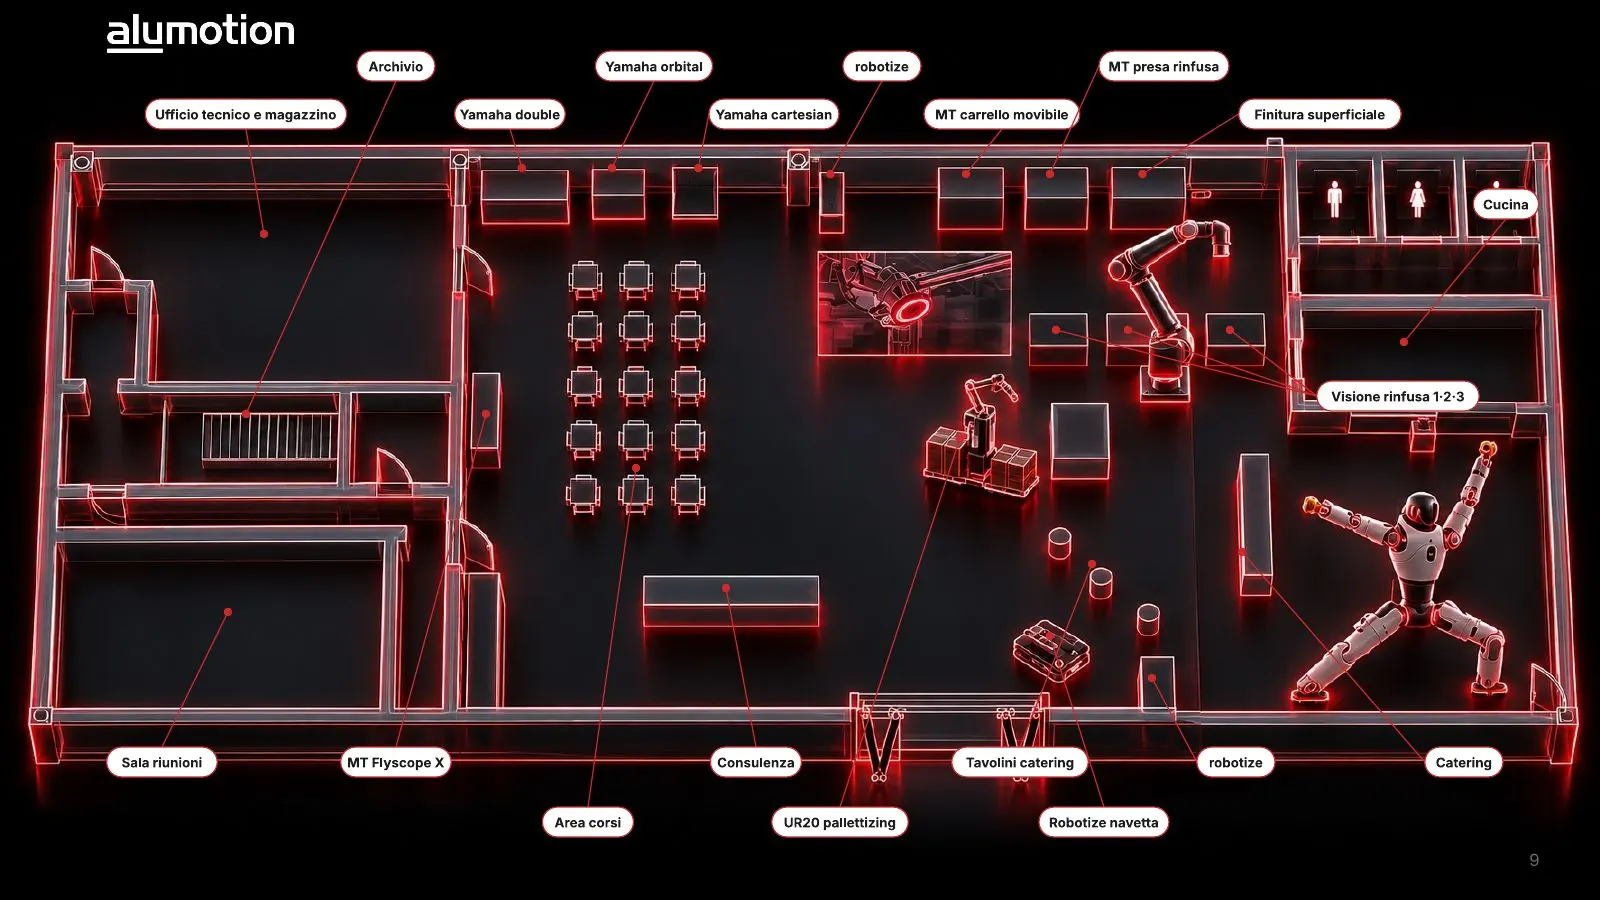
Durante le due giornate, nel nostro Experience Center di Cernusco sul Naviglio, i visitatori hanno girato le isole del carico e scarico delle macchine utensili, dell’alimentazione flessibile che orienta i pezzi sfusi e della pallettizzazione. Quelle isole sono ancora lì, al lavoro: quando prenoti una visita, ti facciamo vedere l’applicazione più vicina al tuo pezzo.
Il robot che arriva al mattino e chiede cosa deve fare non c’è ancora. Un processo da provare, invece, quasi ogni reparto ce l’ha già.
Cosa hanno portato i relatori
SIR Humanoids
Tommaso Gualtieri
Tommaso è partito da dove l’umanoide non serve. Il suo posto, secondo SIR, sono le postazioni costruite a misura di persona, dove rifare il layout costerebbe troppo. Una delle sue slide lo dice in modo diretto: senza AI, un umanoide è un cobot più caro.
Il metodo che propone è ibrido: l’AI decide cosa fare, un livello deterministico decide cosa è permesso. Ha mostrato un umanoide che sposta pile di tessuti, e ha detto lui stesso cosa la prova non dimostra ancora: tempo ciclo e ripetibilità.
«Se qualcuno di voi è qua pensando che il robot umanoide sostituisca il robot collaborativo o l’industriale, sta sbagliando.»
Asyril
Marco Paladino
Asyril nasce dall’orologeria e gestisce componenti a partire da pochi decimi di millimetro. Ha mostrato l’alimentazione flessibile: pezzi sfusi su una piattaforma vibrante, riconosciuti dalla visione e resi prelevabili dal robot.
Con l’AI la configurazione di un componente nuovo richiede circa 5 minuti: si addestra il sistema indicando pezzi buoni e pezzi da scartare, e così assorbe anche le differenze tra un lotto di fornitura e l’altro. Commentando la demo, Fabio ha fatto notare che così la visione la configura il cliente, senza bisogno di un tecnico della visione specializzato. Tra le novità, il prelievo da cassetta addestrato partendo dal solo disegno CAD.
«Sicuramente si lavora sempre sui lotti sempre più piccoli, con alta variabilità.»
Exsensia
Gianluca Lentini
La startup nata nei laboratori dell’Istituto Italiano di Tecnologia lavora sull’insegnamento per dimostrazione: il robot impara un compito da chi lo mostra, dentro i confini di un processo preciso. La loro idea è essere generali dentro un verticale, non generalisti.
Ha confrontato il loro approccio con l’attrezzaggio dedicato, che chiede vassoi e inserti per ogni codice: il beneficio cresce con il numero di codici, mentre nelle produzioni stabili il metodo tradizionale resta efficace. In sala ha portato due casi, l’asservimento di una macchina CNC e il carico di vassoi con un braccio su base mobile.
«Siamo riusciti ad arrivare in due anni e mezzo direttamente al prodotto grazie a delle verticali applicative, ovviamente rispettando anche le norme di sicurezza.»
Universal Robots
Michela Bertelloni
Michela ha portato i cobot UR di ultima generazione, con più calcolo a bordo, e una cella per raccogliere i dati che addestrano i modelli. Per UR conta una cosa: che tutto questo giri in produzione, in sicurezza, e si ripaghi.
Il cobot su base mobile, nei suoi esempi, ha tre usi: servire più macchine che da sole non giustificherebbero una postazione fissa, pallettizzare in autonomia e rifornire il bordo linea.
«Si riduce molto la conversione dal laboratorio alla produzione, perché io raccolgo i dati su quello stesso hardware…»
Sono intervenuti al Physical AI Day


Quale robot serve sul tuo processo?
Raccontaci il pezzo e la cadenza. Se si può, portalo: in Experience Center vedi il cobot al lavoro sulla tua applicazione, e se nel tuo caso non è la scelta giusta te lo diciamo prima. Ti richiamiamo entro il giorno lavorativo successivo per fissare la visita.